No soy un experto en política, es más, no sigo la política. Como muchos otros siento que es un teatro. Pero no quiero machacar el sistema actual, sino proponer un sistema que acerca a los ciudadanos a la toma de decisiones, reduce el número de políticos y es más resistente a la corrupción.
Acercar a los ciudadanos a la política hace que ellos mismos sean más responsables y se interesen por el desarrollo local. De esta forma se encuentran mejores soluciones y se sigue de forma más exhaustiva los proyectos que se ponen en marcha. Por ejemplo, si son los propios ciudadanos los que deciden emplear el dinero público remodelar una plaza, la plaza se mantendrá en mejor estado durante más tiempo.
Reducir el número de políticos supone un ahorro para las arcas públicas, eso está claro, pero es solo el principio. El motivo principal es que al ser los ciudadanos los que toman las decisiones, las necesidades y los proyectos que se emprenden son mucho más coherentes. Si los ciudadanos necesitan mejorar las escuelas, se empieza por mejorar las escuelas, y luego se pasa a otros proyectos.
Un sistema más resistente a la corrupción pasa por que la toma de decisiones y los intereses particulares estén separados. En el sistema político actual las grandes empresas ejercen su autoridad sobre los políticos. En un sistema en el que los ciudadanos son los que toman las decisiones no es posible que esto ocurra ya que no se puede sobornar a medio país.
Vistos los motivos por los que creo que se debe modificar el sistema paso a explicar como funciona el nuevo sistema.
Abres la aplicación en tu móvil y te llegan las decisiones que es necesario tomar. Eliges cual te parece la más adecuada y ya está. La más votada es la que lleva a cabo.
Por supuesto, no te llegan todas las decisiones, solo aquellas relacionadas con tu formación. Por ejemplo, yo, que soy ingeniero, no tengo ni idea sobre qué decisiones sería mejor tomar sobre salud por lo que no recibiría esas decisiones. Recibiría decisiones con cosas como si se debe hacer una nueva carretera, reemplazar el alumbrado o mejorar el sistema de alcantarillado.
Eso es la base del sistema. Es un esbozo y habría que ver más cosas pero me gusta más que el sistema actual.
Ya se está desarrollando tecnología para poder hacer esto posible, pero para implantarlo no solo hace falta la tecnología sino la presión ciudadana.

lunes, 7 de mayo de 2018
domingo, 25 de marzo de 2018
Faulty charger teardown


After first use of this charger it exploded, so next day I went to the shop and they replace it by new one. Again, after first use it exploded, so this time I opened it to learn how not to design a charger.

Then I simulated the design with LTSpice but I didn't find anything strange (Files).


miércoles, 16 de agosto de 2017
Automatic watering
I am working as a field service engineer since half year ago. My life now has changed a lot since I am spending the whole week on the customer site and sometimes I am not going home even on weekends.
I love gardening but with this basis is impossible to grow anything (in Spain). Because of that I developed this very easy method.
I bought this material on Bricodepot:


I love gardening but with this basis is impossible to grow anything (in Spain). Because of that I developed this very easy method.
I bought this material on Bricodepot:
- Tube 4mm
- Stuffing box
- Microtap and pipe connections
I mounted it as it can be seen in photos and did the calculations on the bottom.


This is the best ally for this project:

CALCULATION: DROPS PER SECOND
20 water drops are about 1ml. The plants requirements are 1.5l per week, so I calculate:
DropsPerSecond = 1.5l / 1week * 1000ml / 1l * 1week / 604800seconds * 20drops/1ml= 0.049 drops/second.
So I adjusted the flow to 1 drop each 20 seconds.
sábado, 4 de marzo de 2017
External xenon flash for smartphones
In this project I pulled together a great part of my electronics knowledge and I learnt furthermore.
The aim of this project is to achieve better quality photos that doesn't appear moved in low light environment.
To do this I have synchronized the trigger of a xenon flash with the picture taking. This reduces the exposure and allows that the picture is taken faster.
The complexity of this project is basically:


The aim of this project is to achieve better quality photos that doesn't appear moved in low light environment.
To do this I have synchronized the trigger of a xenon flash with the picture taking. This reduces the exposure and allows that the picture is taken faster.
The complexity of this project is basically:
- Synchronize the trigger of the xenon flash and the picture taking.
- Elevator circuit from 5V to 300V required for the xenon flash.
Here is the result:

And here is the schematic:

As you can see, it is composed of:
- A phodiode to detect the led activation.
- An elevator circuit to achieve the voltage requirement.
- And a microcontroller to control the charge and the trigger.
Finally, here is the presentation about the project. If you have some question don't hesitate to ask here or in the forum.
External flash for mobile phone by Jaime Lozano Tortosa on Scribd
domingo, 19 de febrero de 2017
Cultivo hidropónico de brócoli
Durante los últimos 2 meses he llevado a cabo un cultivo hidropónico tipo NFT junto con dos amigos.
El objetivo era comprobar la eficacia de este sistema.
Escogimos brócoli ya que en la época de frío es lo que mejor funciona junto a la col.
Los nutrientes los compramos en una tienda cercana y no dispongo de información sobre la relación NPK.
La bomba alterna encendido-apagado cada 15min.
Empleamos medidor de ph de la piscina y lo regulamos con vinagre o ácido clorhídrico.
A continuación muestro varias imágenes y un video de la puesta en funcionamiento.


La duración del experimento ha sido de 3 semanas con el siguiente desarrollo:


El objetivo era comprobar la eficacia de este sistema.
Escogimos brócoli ya que en la época de frío es lo que mejor funciona junto a la col.
Los nutrientes los compramos en una tienda cercana y no dispongo de información sobre la relación NPK.
La bomba alterna encendido-apagado cada 15min.
Empleamos medidor de ph de la piscina y lo regulamos con vinagre o ácido clorhídrico.
A continuación muestro varias imágenes y un video de la puesta en funcionamiento.


La duración del experimento ha sido de 3 semanas con el siguiente desarrollo:
- Semana 1: las plantas se han mantenido en la misma situación.
- Semana 2: mejora de las plantas más bajas de tubo.
- Semana 3: muerte de todas las plantas.
Suponemos que la muerte de las plantas se debe a una infección fungica. A continuación muestro algunas imágenes del estado de las plantas.


Me he dado cuenta que haber puesto el hidropónico en el exterior ha sido un error ya que se han unido las desventajas de ambos sistemas: la presencia de patógenos que existen en el cultivo normal y la sensibilidad que conlleva el cultivo hidropónico.
En conclusión, "Cada cosa es pa lo que es".
sábado, 3 de septiembre de 2016
El último avión de cartón
Este es el último avión que hago. Es muy difícil caer en todos los detallles pero lo que siempre cae son los aviones.
Volando lento se comportaba bien pero le ocurrió lo que al Lockheed P-38 Lightning. Perdió el control de la profundidad al hacer una barrena, perdiéndose barranco abajo entre la maleza.


Volando lento se comportaba bien pero le ocurrió lo que al Lockheed P-38 Lightning. Perdió el control de la profundidad al hacer una barrena, perdiéndose barranco abajo entre la maleza.


domingo, 7 de junio de 2015
Convertidor DC-DC 5V a 100V
#include <avr/interrupt.h>
// This is using the 16-bit timer. 10-bit pwm
void setup() {
TCCR2B = TCCR2B & 0b11111000 | 0x01;
pinMode (10, OUTPUT);
pinMode (9, OUTPUT);
}
void loop()
{
analogWrite(10,155);
analogWrite(9,205);
}
martes, 28 de enero de 2014
Small Robot Design
Imagine that you can decide about what you want to do a project and improve your knowledge. I mean, you can choose learn about rfid, controlling motors, pid, sensors... all under arduino interface. This is SMALL ROBOT DESIGN IN CVUT.
In my case I chose to implement a gps in a quadcopter and my teacher was agree with the difficulty. User should send coordenades to quadcopter, it should receive, compare with onboard gps and change the speed motors to achieve the desired position. Some classmates decided to do the other stuff with the quadcopter: stability pid controller and data transfer.
 |
| First GPS testing on proto |
For the project I used A2035-H. Is fast and cheap (less than 20€). Here is the pinout:

Here is the final presentation mounted on the quadcopter:

Here you can find the video of the project:
martes, 3 de diciembre de 2013
Second task ROBOTS
It's time to begin with the next aim of the subject ROBOTS. In this case we're going to do something more difficult. In the video you'll see what we need to do.
And this are the rules more detailed:
- Before beginning the teacher will tell us witch ball is good (blue or red)
- +6 point per each good ball in the box (-6 if wrong ball)
- +2 point per each good ball in your field(-2 if wrong ball)
- We can use the black line to guide the robot
- We can throw balls to our oponnent
- Maximum measures 40*40cm.
Assessment on 12 of december, less than two weeks!! a lot of work to do!!!
lunes, 18 de noviembre de 2013
Lego Mindstorms Robot
One of the subjects that I'm studying in CTU university is ROBOTS. The goal of this subject is make the control of a robot Lego Mindstorm.
For the first project, we have done a line follower robot. We formed small teams. In ours we decided to do the control with a PID controller. Other teams decided to do it without PID (below you can see the code). After the contest, we test out that PID control is more effective.
 |
| Fig.1 |

 |
| Fig.2 |

Finally, the competition video:
jueves, 7 de noviembre de 2013
Biosfera
El regalo más extravagante.
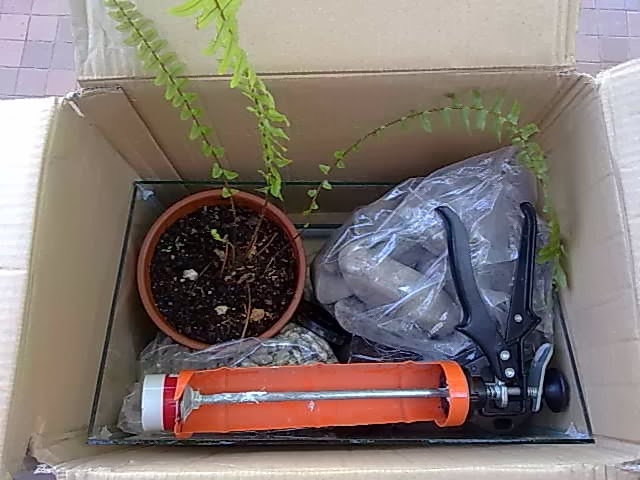
Últimamente me he interesado por los sistemas biológicos autosuficientes, si a esto le sumamos que es el cumpleaños de un amigo que estudia biología tenemos un regalo muy muy raro: una biosfera!
Una biosfera es un sistema ecológico cerrado. Existe intercambio de energía pero no de materia.
Se sabe que es muy díficil mantener la vida de seres vivos más complejos que pequeñas gambas. Sin embargo, es fascinante todas las posibilidades que admite una de estas biosferas.
La URSS dedicó muchos esfuerzos para construir una biosfera que pudiese albergar humanos en su proyecto BIOS-3. Más tarde le siguió EEUU con Biosfera 2.
En mi caso he utilizado una pecera tapando la parte superior con un cristal y sellando con silicona.
En este superdibujo puedes ver los estratos de la pecera.

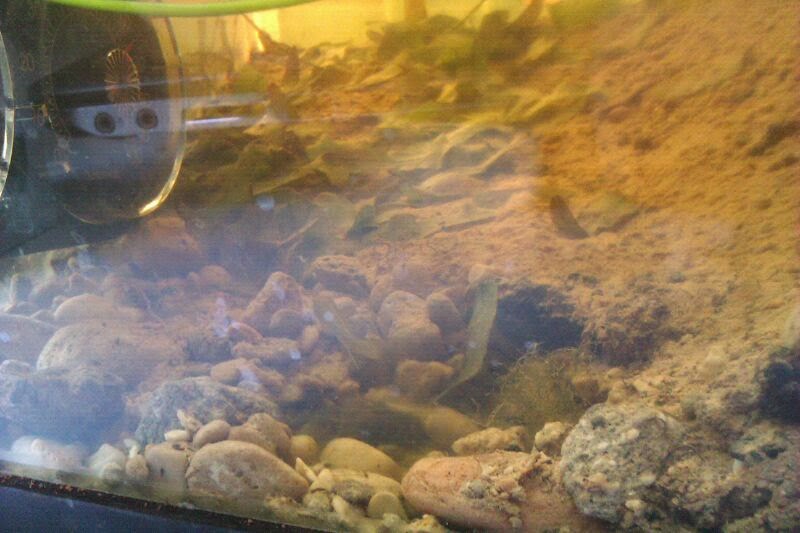
El resultado final de la pecera tras unas horas



Últimamente me he interesado por los sistemas biológicos autosuficientes, si a esto le sumamos que es el cumpleaños de un amigo que estudia biología tenemos un regalo muy muy raro: una biosfera!
Una biosfera es un sistema ecológico cerrado. Existe intercambio de energía pero no de materia.
Se sabe que es muy díficil mantener la vida de seres vivos más complejos que pequeñas gambas. Sin embargo, es fascinante todas las posibilidades que admite una de estas biosferas.
La URSS dedicó muchos esfuerzos para construir una biosfera que pudiese albergar humanos en su proyecto BIOS-3. Más tarde le siguió EEUU con Biosfera 2.
En mi caso he utilizado una pecera tapando la parte superior con un cristal y sellando con silicona.
En este superdibujo puedes ver los estratos de la pecera.
- La arena sirve para separar la turba del agua.
- La grava y las rocas sirven para separar el agua de la arena.
- El nivel del agua debe ser más bajo del que muestra la figura.
El resultado final de la pecera tras unas horas
domingo, 1 de septiembre de 2013
Robot para alimentar peces
En dos semanas marcho de erasmus para pasar un año en Praga. Volveré cada dos 3 meses y esto supone un problema para la integridad de mi pecera ya que necesita un oxigenador, rellenar el agua y dar de comer. Por suerte, existe la electrónica, para poder dar solución a estos problemas.
Para el oxigenador he utilizado una pequeña bomba de aire externa y sobre el mismo tubo que lleva el aire a la pecera he hecho agujeros y la he distribuido en forma de S en el fondo. Por tanto no se ve y el aire se distribuye mejor que con un difusor de esponja.
Para rellenar el agua he colocado un bidón de 25l a mayor altura que la pecera, un tubo y una boya de urinario en el extremo de la goma que da a la pecera. De esta forma consigo mantener la cota ya que cada semana baja un cm. Si la solución no te convence, aquí encontrarás más
Y por último, lo más interesante y por lo que me he decidido a hacer esta entrada: el robot para alimentar a los peces!
Como podéis ver el montaje es extremadamente simple.He colocado un zócalo de 9 pines por si quisiera añadir un tercer servo más adelante.

Para dejar la tensión de entrada a 3.6V he utilizado un cargador a 4.5V y un diodo en serie.
Si tenéis alguna duda preguntad, preguntad!! ACTUALIZACIÓN 20/11/13 Debido a un fallo en el sellado la pecera se ha vaciado por completo por que se da por terminado el testing del robot. Hasta entonces a funcionado sin problema. Comparando con otros modelos comerciales, sin duda, son más eficientes y baratos. Pero ninguno de ellos es tan geek!!
Para el oxigenador he utilizado una pequeña bomba de aire externa y sobre el mismo tubo que lleva el aire a la pecera he hecho agujeros y la he distribuido en forma de S en el fondo. Por tanto no se ve y el aire se distribuye mejor que con un difusor de esponja.
Para rellenar el agua he colocado un bidón de 25l a mayor altura que la pecera, un tubo y una boya de urinario en el extremo de la goma que da a la pecera. De esta forma consigo mantener la cota ya que cada semana baja un cm. Si la solución no te convence, aquí encontrarás más
Y por último, lo más interesante y por lo que me he decidido a hacer esta entrada: el robot para alimentar a los peces!
Como podéis ver el montaje es extremadamente simple.He colocado un zócalo de 9 pines por si quisiera añadir un tercer servo más adelante.
Si tenéis alguna duda preguntad, preguntad!! ACTUALIZACIÓN 20/11/13 Debido a un fallo en el sellado la pecera se ha vaciado por completo por que se da por terminado el testing del robot. Hasta entonces a funcionado sin problema. Comparando con otros modelos comerciales, sin duda, son más eficientes y baratos. Pero ninguno de ellos es tan geek!!
lunes, 29 de abril de 2013
Robot fijo de 3 ejes con MSP
Para construirlo necesitamos un servo por eje . En la foto aparece uno de más debido a que pensaba en añadir una garra móvil al extremo que al final no he montado.


El servo de 40 gramos será la base del montaje y los otros dos, de 9 gramos estarán alojados en el brazo.
Para el brazo he usado una tira de contrachapado de 3mm y de unos 8mm de ancho (restos de madera). Los brazos de servo van atornillados.
Foto del conjunto:

Como se puede ver, el servo base está sujeto por un gato.
CÓDIGO:
El código está redactado en ENERGIA y es sencillo.
Se importa la librería Servo, se definen los pines de señal y se va dando órdenes a cada servo.
El código básico es:
#include <Servo.h>
Servo G; //servo Giro Base
Servo BI; //servo Brazo Inferior
Servo BS; /servo Brazo Superior
void setup()
{
G.attach(8); //establece el pin 8 como salida de señal para el servo G
BI.attach(6); // "" ""
BS.attach(7); // "" ""
}
void loop()
{
//_____________Posición al "azar"
G.write(170);
delay(100); //Los delay son para suavizar y armonizar los movimientos
G.write(90);
BI.write(150);
BS.write(120);
delay(500);
//_____________Posición recogido
delay(1000);
G.write(26);
delay(500);
BI.write(8);
delay(500);
BS.write(0);
delay(500);
}
La forma de ordenar al servo una posición es NombreServo.write(Posición), siendo Posición un número del 0 a 180, el abanico de giro del servo.
Vídeo con el programa que cambia de sitio una caja:
(Acabo de darme cuenta de que he perdido todo el código que sale en el vídeo :S )
Evidentemente el programa es algo más complicado que el de arriba, sin embargo no tiene ninguna instrucción esencial nueva. Son todo combinaciones de write's y delay's. Con unas horas se le va cogiendo el truco.
Y eso es todo por hoy :)
domingo, 16 de diciembre de 2012
Arduino: medidor de velocidad
El objetivo del siguiente montaje es medir la velocidad de un balín disparado por una carabina sin tener contacto con la bala. Este circuito es de muy fácil realización y programación.
Material necesario:
- 2xR 330ohm
- 2xR 1kohm
- 2xLED
- 2xLDR
El montaje es el siguiente:


Los rectángulos blancos son de depron, para hacer que los ldr dependan únicamente de la luz que le llega del led.
El led verde no es necesario.
Principio de funcionamiento:
- Antes de pasar la bala la resistencia del ldr es baja (le llega luz de led)
- Cuando la bala está pasando por ldr1 saca por el puerto el tiempo que lleva el arduino corriendo el programa.
- [En este caso mientras pasa la bala por ldr1 toma 5 medidas]. Primera parte horizontal de la gráfica.
- Cuando termina de pasar por el ldr1 se produce un gran incremento de tiempo (comparado con el incremento de tiempo entre las 5 primeras medidas. Vértical en la gráfica.
- Cuando comienza a pasar por ldr2 se ha producido el gran incremento de tiempo. [En este caso la bala impacta contra ldr2 quedando aislado de la luz y por tanto enviando indefinidamente micros()]. Segunda parte horizontal de la gráfica.
Pasos a seguir:
- Disparamos
- Copiamos los datos de consola y pegamos en Excel.
- Hacemos las columnas A y B
- Calculamos el intervalo de salida de ldr1 y entrada a ldr2 (Δt). [en este caso 1736-680=1056]
- Medimos la distancia entre los 2 ldr (Δe). [en este caso 7cm]
- v=Δe/Δt
Columna B: incremento de tiempo entre cada fila de la columna A

CÓDIGO:
int LDR1=0;
int LDR2=0;
int ledpin=13; //solo se enciende cuando pasa la bala, no es necesario
void setup()
{
pinMode(13,OUTPUT);
Serial.begin(9600);
}
void loop()
//Los valores de 560 y 870 dependen del ldr utilizado y
//de la luz que le llega. Por tanto se debe ajustar antes
//del primer disparo.
{
LDR1=analogRead(A0);
if(LDR1>=560) //ajustar
{
digitalWrite(ledpin,HIGH);
Serial.println(micros());//este es el tiempo 1
}
else
{
digitalWrite(ledpin,LOW);
}
LDR2=analogRead(A1);
if(LDR2>=870) //ajustar
{
digitalWrite(ledpin,HIGH);
Serial.println(micros());//este es el tiempo 2
}
else
{
digitalWrite(ledpin,LOW);
}
}
Se deben ajustar unos 5 puntos más del valor LDR1 Y LDR2 que salga aquí, es decir si aquí sale LDR1=800 pondremos if(LDR1>=805)...
int LDR1;
int LDR2;
void setup()
{
Serial.begin(9600);
}
void loop()
{
LDR1=analogRead(A0);
LDR2=analogRead(A1);
Serial.print(LDR1);
Serial.print(",");
Serial.println(LDR2);
delay(1000);
}
Suscribirse a:
Entradas (Atom)